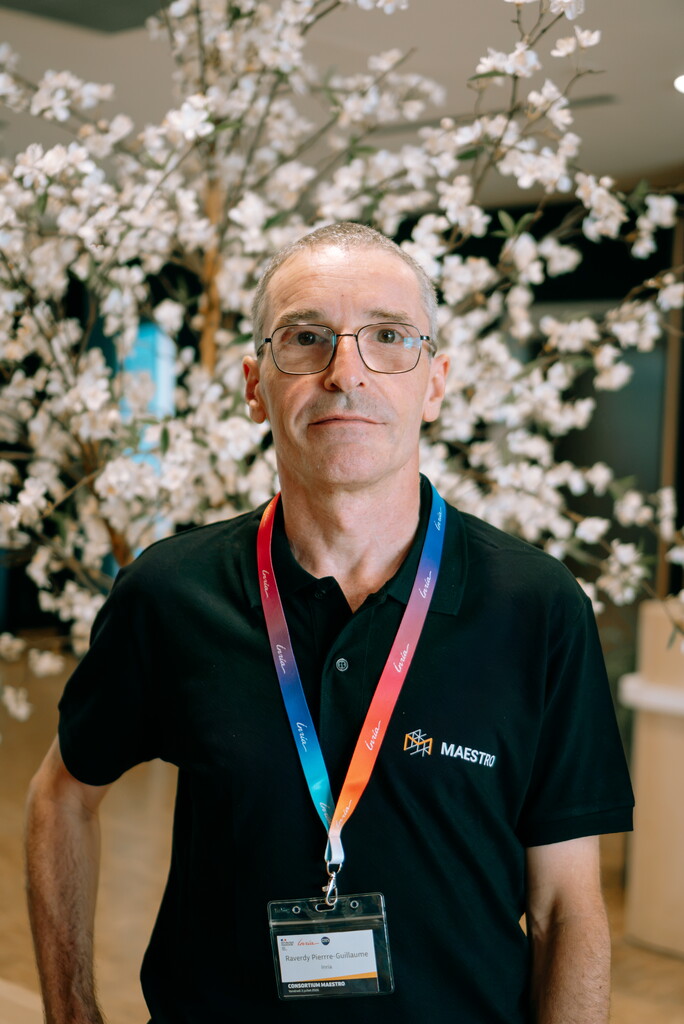
Né de travaux menés dans les laboratoires de l’Inria et du CNRS, le consortium MAESTRO prend forme autour d’une ambition commune. Dans cette interview exclusive, Justin Carpentier et Pierre-Guillaume Raverdy, deux de ses membres fondateurs, racontent la naissance du projet, ses objectifs et les prochaines étapes.
Quelle est l’ambition principale du projet Maestro ?
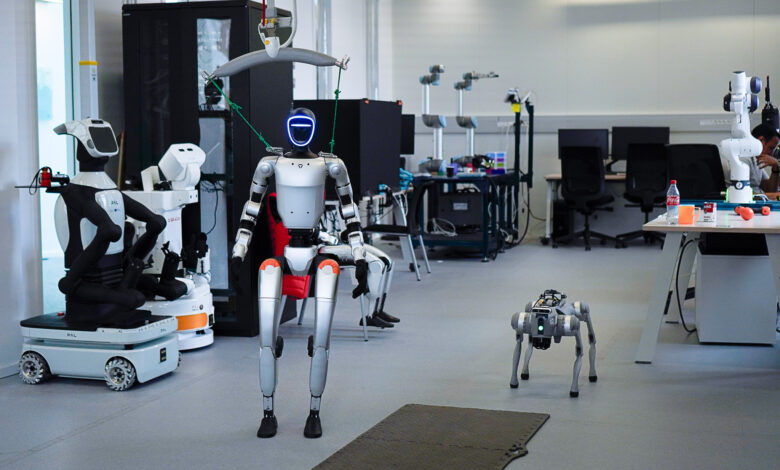
L’ambition de MAESTRO est de rapprocher la recherche française et européenne en robotique et en intelligence artificielle des besoins concrets de l’industrie. En se concentrant sur le logiciel, qui permet de modéliser les mouvements des robots, de les simuler et de les contrôler, le consortium entend mettre à disposition de l’industrie un bien commun, performant et maintenu dans la durée.
MAESTRO s’appuie sur des logiciels nés dans les laboratoires de l’Inria et du CNRS, les deux membres fondateurs du consortium. Conçus à l’origine pour répondre à des problématiques scientifiques de locomotion et de manipulation robotiques, ils sont aujourd’hui utilisés par des équipes de recherche et des industriels du monde entier, de l’aérospatial aux plateformes humanoïdes de dernière génération. Au fil des années, l’équipe de recherche WILLOW (CNRS, PSL, Inria) a enrichi cet ensemble de nouvelles briques qui couvrent désormais toute la chaîne, de la modélisation physique au contrôle des robots, en passant par la simulation et l’optimisation.
Le rôle du consortium est aujourd’hui de consolider et de pérenniser ce travail, tout en resserrant les liens entre recherche et industrie. Les partenaires industriels y apportent leurs cas d’usage, leurs besoins et leurs contraintes opérationnelles : ces contributions la feuille de route technique et scientifique, confrontent les logiciels à des applications concrètes et accélèrent leur passage du laboratoire au déploiement industriel.
À plus long terme, notre objectif est de faire vivre un écosystème durable autour de la suite logicielle MAESTRO : garantir sa maintenance et son évolution, offrir un support adapté aux exigences industrielles et intégrer les avancées issues de la recherche.
Qu’est-ce que l’IA change concrètement dans la manière dont un robot perçoit, décide et agit ?
Pour comprendre ce que l’intelligence artificielle apporte à la robotique, il faut revenir aux approches traditionnelles de commande des robots.
Historiquement, la robotique repose sur des modèles mathématiques et des méthodes de contrôle optimal, dont les fondements remontent aux années 1950. On décrit les lois physiques qui régissent le robot, on formule la tâche comme un problème d’optimisation sous contraintes, et on le résout. L’approche est rigoureuse et vérifiable, mais elle suppose qu’on sache tout décrire explicitement : la dynamique du robot, son environnement, ses contacts, ses objectifs. Dès que le geste se complique (comme par exemple la réalisation d’un salto), le nombre de paramètres augmente, les contacts se font et se défont en permanence, et il devient très difficile de construire un modèle suffisamment précis et calculer une solution dans un temps compatible avec l’exécution du mouvement.
Sur la perception, l’IA a changé la donne la première. Là où il fallait autrefois décrire à la main ce que le robot devait reconnaître, les modèles appris construisent directement, à partir des images et des capteurs, une représentation de la scène exploitable pour agir y compris face à des objets jamais rencontrés auparavant.
Sur la décision et l’action, l’apprentissage par renforcement et l’apprentissage par imitation permettent à un robot d’apprendre à réaliser des mouvements à partir d’essais successifs ou de démonstrations humaines, sans qu’il soit nécessaire de programmer explicitement chaque mouvement.
Les progrès récents combinent notamment vision artificielle, apprentissage et modèles de langage. Cela permet d’envisager des robots capables de relier une instruction donnée par un humain à ce qu’ils perçoivent grâce à leurs capteurs, puis aux mouvements nécessaires pour accomplir la tâche.
Ces approches ont toutefois des limites : L’apprentissage nécessite de très grandes quantités de données et ne garantit pas le respect des lois physiques ni la sécurité des systèmes. Contrairement aux modèles de langage, qui ont pu être entraînés sur d’immenses corpus de textes, les données d’interaction physique sont beaucoup plus difficiles et coûteuses à collecter. La simulation permet d’en générer, mais l’écart entre le monde simulé et le monde réel (le sim-to-real gap) reste le principal obstacle.
L’enjeu n’est donc pas d’opposer les approches classiques à l’intelligence artificielle, mais de les combiner. Les modèles physiques et l’optimisation apportent une connaissance explicite de la dynamique du robot et de ses contraintes, tandis que l’apprentissage permet d’aborder des comportements qu’on ne sait pas spécifier à la main et de développer de nouvelles capacités d’adaptation. C’est dans cette complémentarité que s’inscrit la suite MAESTRO : des composants dont chaque étage de calcul, de la détection de collision à la simulation physique, est différentiable, c’est-à-dire directement utilisable à l’intérieur d’une boucle d’apprentissage.
Quels sont aujourd’hui les principaux obstacles à des robots réellement autonomes dans le monde réel ?
Le premier obstacle est le passage à l’échelle des approches fondées sur l’intelligence artificielle. Entraîner des robots à réaliser des tâches complexes nécessite de grandes quantités de données, difficiles et coûteuses à collecter, ainsi que des capacités de calcul massives et centralisées, des milliers de GPU et l’énergie qui va avec. Or, un robot réellement autonome doit pouvoir percevoir, décider et adapter ses mouvements en temps réel, directement à bord, avec des ressources de calcul nécessairement limitées et sans dépendre en permanence d’infrastructures distantes. On entraîne dans un centre de calcul, mais on déploie sur un calculateur embarqué.
Le deuxième obstacle découle du premier. Pour contourner la difficulté de collecter ces données dans le monde réel, une grande partie de l’entraînement est réalisée en simulation, et l’on se heurte alors à l’écart entre la simulation et la réalité. Les simulateurs utilisés aujourd’hui ne reproduisent qu’imparfaitement les lois de la physique et les interactions entre un robot et son environnement. Les contacts, par exemple, constituent un défi majeur : lorsqu’un robot saisit un objet, marche sur un terrain irrégulier ou entre en collision avec un obstacle, il faut pouvoir reproduire fidèlement les phénomènes de frottement, de déformation et la manière dont les contacts se créent et se rompent. Une politique apprise sur une physique approximative échoue sur le robot réel.
À ces deux verrous techniques s’en ajoute un troisième, plus structurel : la fiabilité. Un comportement appris n’offre aucune garantie intrinsèque sur le respect des lois physiques ni sur la sécurité, ce qui reste rédhibitoire dès qu’un robot opère à proximité d’êtres humains, et de plus en plus difficile à concilier avec les exigences de certification et de traçabilité. C’est précisément sur ces verrous que nous travaillons, en reprenant les fondations mathématiques et physiques de la simulation robotique. En nous appuyant sur les méthodes de modélisation, de dynamique et d’optimisation développées depuis plusieurs décennies, et en les associant aux avancées récentes en intelligence artificielle, nous développons des outils de simulation open source à la fois plus fidèles au monde réel, plus économes en données et en puissance de calcul, et compatibles avec une exécution embarquée.
Les humanoïdes représentent-ils selon vous l’avenir de la robotique, ou seulement une partie de celui-ci ?
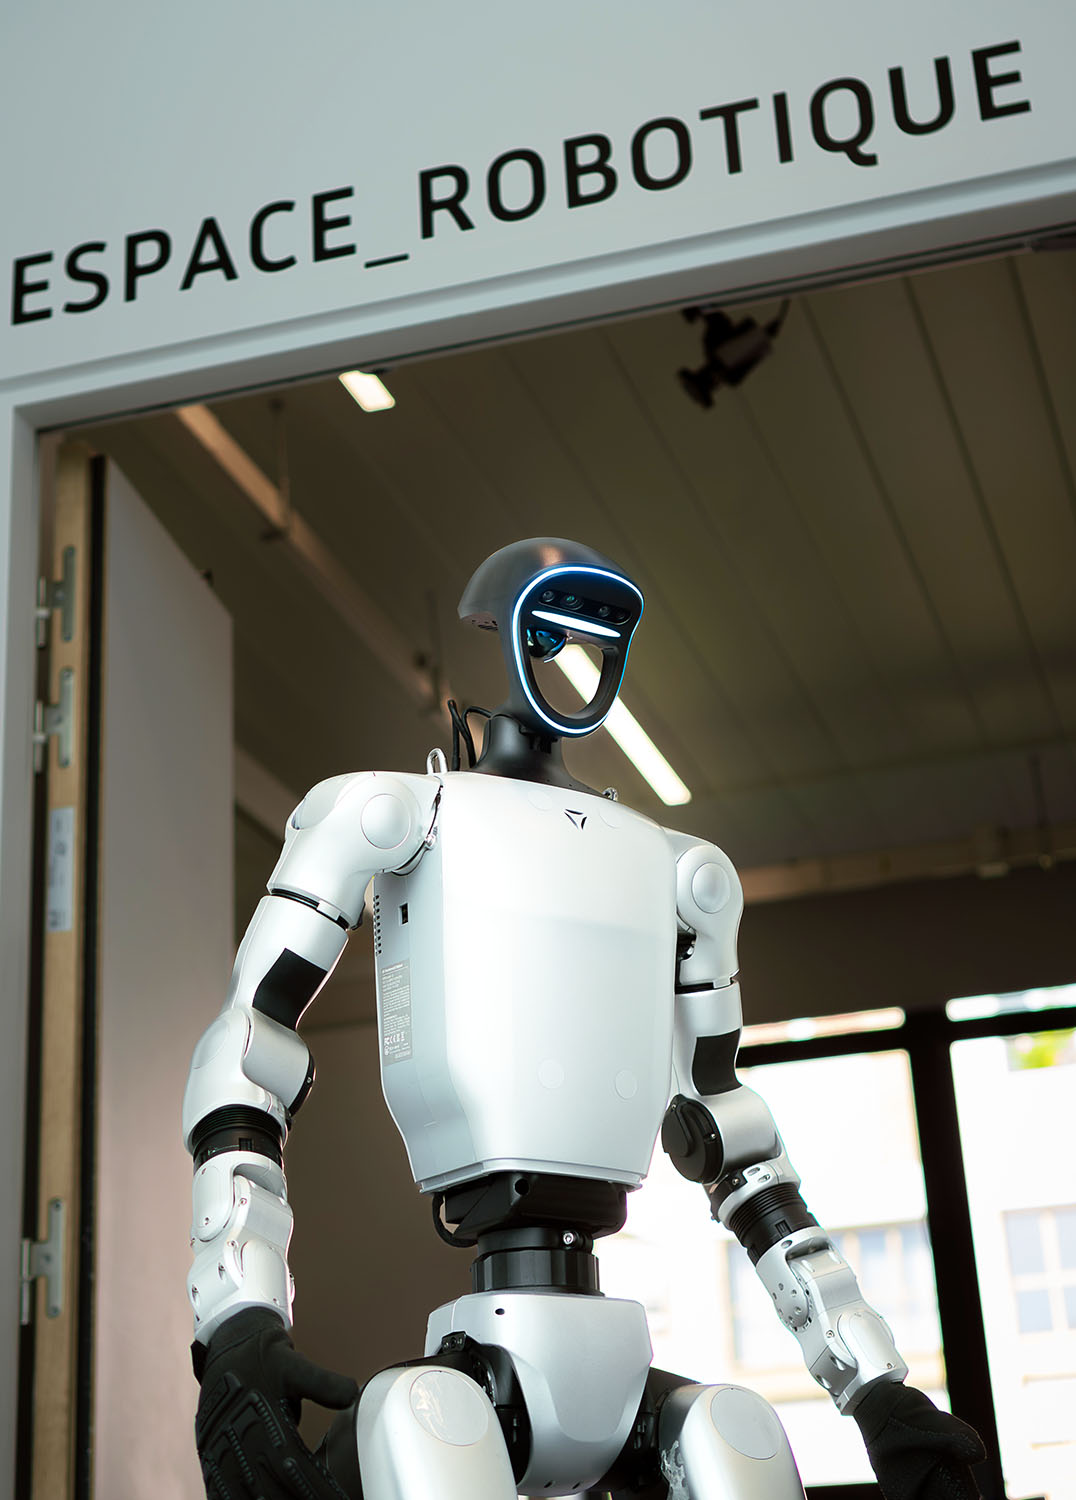
Les humanoïdes sont une voie importante, mais ils ne sont pas la réponse à tous les usages. Leur intérêt réside dans leur capacité à s’adapter à des espaces conçus pour l’être humain. Leur morphologie leur permet, en principe, de se déplacer dans nos espaces, de manipuler les mêmes objets et d’utiliser les mêmes équipements que nous, sans avoir à transformer entièrement ces environnements.
C’est aussi un formidable terrain de recherche, car ils concentrent dans une seule plateforme la quasi-totalité des difficultés du domaine : locomotion, équilibre, manipulation fine, gestion des contacts, perception… Les démonstrations récentes illustrent les progrès réalisés, mais entre une démonstration réussie en environnement maîtrisé et un déploiement industriel, l’écart reste considérable : notamment en matière de fiabilité, de cadence et de capacité à s’adapter à l’imprévu.
Surtout, la morphologie du robot doit répondre à un besoin. Dans l’industrie manufacturière, un bras robotique peut être beaucoup plus adapté (cout, cadence, fiabilité) à une tâche de manipulation répétitive ; pour l’inspection de terrains difficiles, on peut privilégier un quadrupède ou un drone ; dans l’aéronautique ou la défense, les enjeux peuvent concerner le pilotage et l’autonomie de drones ; dans l’automobile, la planification et le contrôle de véhicules autonomes. Dans tous ces cas, une forme humanoïde n’apporte pas de valeur ajoutée évidente. Le pari des humanoïdes est en réalité un pari sur la polyvalence : une seule plateforme réutilisable pour de nombreuses tâches.
Les technologies développées au sein de MAESTRO ne sont pas liées à une morphologie particulière, car notre objectif est de fournir des briques logicielles suffisamment génériques pour modéliser, simuler, optimiser et contrôler différents types de robots, en fonction des besoins de chaque secteur. C’est cette généricité qui garantit que l’investissement de recherche bénéficie à l’ensemble de la filière, quelle que soit la forme que prendront les robots de demain.
Pourquoi l’open source est-il stratégique pour accélérer l’innovation en robotique ?
L’open source est au cœur des nombreuses ruptures numériques des trente dernières années. Linux est devenu l’un des piliers des infrastructures informatiques et d’Internet, PyTorch a largement contribué à accélérer les avancées en intelligence artificielle en mettant à disposition de la communauté des outils de développement partagés. À chaque fois, le mécanisme est le même : un bien commun mutualise l’effort de base et libère les laboratoires comme les entreprises pour qu’ils investissent là où ils créent vraiment de la différence.
En robotique, qui combine mécanique, informatique, vision, contrôle et intelligence artificielle, disposer d’un socle logiciel commun est encore plus précieux : cela évite à chaque équipe de réinventer la roue dans chacune de ces disciplines. Disposer de briques logicielles ouvertes, réutilisables et interopérables permet de faciliter leur intégration dans différents systèmes et d’accélérer le développement de nouvelles applications.
Pour les industriels, l’open source offre également une plus grande indépendance technologique. L’accès au code source permet de comprendre le fonctionnement des logiciels, de les auditer, de les adapter à des besoins spécifiques et de les intégrer dans leurs propres produits, sans dépendre exclusivement d’un fournisseur, de sa feuille de route et de ses choix..Dans un domaine où la simulation et le contrôle sont aujourd’hui largement dominés par quelques acteurs extra-européens, cette question n’est plus seulement technique : elle est aussi industrielle et politique.
Il y a enfin un effet vertueux propre à l’ouverture : plus un logiciel est utilisé sur des robots, des applications et des environnements variés, plus il est éprouvé, corrigé et robuste. La diversité des usages fait la qualité du code.
Mais rendre un logiciel open source ne suffit pas à garantir sa pérennité : il faut également assurer sa maintenance, son évolution et sa compatibilité dans le temps. Créer un consortium réunissant chercheurs et industriels autour d’une suite logicielle open source permet de mutualiser les coûts de développement et de maintenance. Les partenaires industriels apportent leur expertise terrain et leur besoins concrets, contribuent à définir les priorités techniques et participent au financement de cet effort collectif.
La France et l’Europe peuvent-elles devenir des leaders de l’intelligence logicielle qui pilotera les robots de demain ?
La compétition internationale se structure aujourd’hui autour de deux pôles : la Chine, qui accélère la production industrielle de robots, et des grandes entreprises américaines, qui occupent une place centrale dans les infrastructures de calcul et et les principaux outils d’’intelligence artificielle. Mais la couche logicielle intermédiaire, celle qui modélise, simule et pilote le mouvement, n’est pas encore verrouillée. C’est précisément là que la France et l’Europe ont une carte à jouer.
Nous disposons d’une expertise scientifique et technologique reconnue internationalement en modélisation, en optimisation, en contrôle et en intelligence artificielle. Certaines briques développées par nos équipes sont déjà largement utilisées dans le monde. Pinocchio, développé au CNRS et à l’Inria, au cœur de la suite MAESTRO, totalise environ 1 million de téléchargements par mois et est utilisé par des équipes de recherche au MIT, à Stanford, à l’ETH Zurich, à Oxford ou encore à Harvard, ainsi que par de nombreux acteurs industriels. Autrement dit, une brique européenne est déjà un standard de fait dans son domaine.
L’enjeu est désormais de fédérer ces forces pour transformer cette excellence scientifique en une véritable capacité industrielle. Il ne s’agit pas simplement de développer des logiciels performants, mais de construire un socle technologique cohérent, maintenu, documenté et supporté, capable d’accompagner le déploiement des robots à grande échelle. C’est un objectif atteignable, mais il y a une fenêtre de temps. Une fois qu’un écosystème s’est constitué autour d’une plateforme, les coûts de migration deviennent tels que la position est très difficile à reprendre. C’est maintenant que cela se joue.
FAQ – Projet MAESTRO, IA et avenir de la robotique
2. Comment l’intelligence artificielle transforme-t-elle la robotique ?
L’IA permet aux robots d’apprendre à partir de données, d’essais ou de démonstrations humaines plutôt que de programmer explicitement chaque mouvement. Associée à la vision artificielle, à l’apprentissage et aux modèles de langage, elle permet progressivement de relier une instruction humaine à la perception de l’environnement puis aux actions nécessaires pour accomplir une tâche.
3. Quels sont les principaux obstacles au développement de robots réellement autonomes ?
Les principaux défis concernent la quantité de données et la puissance de calcul nécessaires à l’apprentissage, le passage de la simulation au monde réel le sim-to-real gap ainsi que la fiabilité et la sécurité. Un robot autonome doit également pouvoir percevoir, décider et agir en temps réel avec des capacités de calcul embarquées nécessairement limitées.
4. Les robots humanoïdes représentent-ils l’avenir de toute la robotique ?
Les humanoïdes constituent une voie importante, notamment parce que leur morphologie leur permet potentiellement d’évoluer dans des environnements conçus pour les humains. Mais ils ne sont pas adaptés à toutes les applications : un bras robotique, un quadrupède, un drone ou une autre architecture spécialisée peut être plus efficace selon le besoin.
5. Pourquoi l’open source est-il stratégique pour la robotique ?
L’open source permet aux chercheurs et aux industriels de partager un socle technologique commun plutôt que de reconstruire les mêmes composants. Il facilite également l’audit, l’adaptation et l’intégration des logiciels tout en réduisant la dépendance à un fournisseur unique, à condition d’assurer durablement leur maintenance et leur évolution.
6. Comment MAESTRO combine-t-il les modèles physiques traditionnels et l’intelligence artificielle ?
MAESTRO ne cherche pas à opposer les deux approches. Les modèles physiques et l’optimisation apportent une connaissance explicite de la dynamique et des contraintes du robot, tandis que l’apprentissage permet d’aborder des comportements complexes difficiles à programmer manuellement.
7. La France et l’Europe peuvent-elles jouer un rôle majeur dans le logiciel robotique ?
Le projet considère que l’Europe dispose d’atouts importants en modélisation, optimisation, contrôle et intelligence artificielle. Des technologies comme Pinocchio, développée au CNRS et à l’Inria et intégrée à MAESTRO, sont déjà largement utilisées à l’international ; l’enjeu est désormais de transformer cette expertise scientifique en un écosystème logiciel industriel durable.